Роботизированные решения Яндекс Роботикс подчиняются строгому механическому требованию к горизонтальному сопряжению: подъемный стол подвижной платформы должен зафиксировать опору груза строго по вертикальной оси симметрии шасси. Это правило действует исключительно в пределах расчетного диапазона сцепления фрикционной накладки стола и гладкого днища стеллажа, теряя силу при наличии масляной пленки или посторонних предметов в зоне контакта. Если объяснить этот узел коллеге или инженеру без сложных формул, становится понятно, почему надежность всей системы опирается не столько на мощность электропривода, сколько на геометрию соприкосновения двух плоскостей.
Передача усилия от винта к опорной плите
Когда колесная платформа заезжает под мобильный стеллаж, между верхней гранью машины и нижней поперечиной груза остается технологический зазор в несколько сантиметров. Задача механизма подъема — выбрать этот зазор, прижать контактную поверхность и оторвать сотни килограммов полезной нагрузки от бетонного пола. В центре этой системы находится вертикальный винтовой привод или кулачковый механизм, соединенный с редуктором.
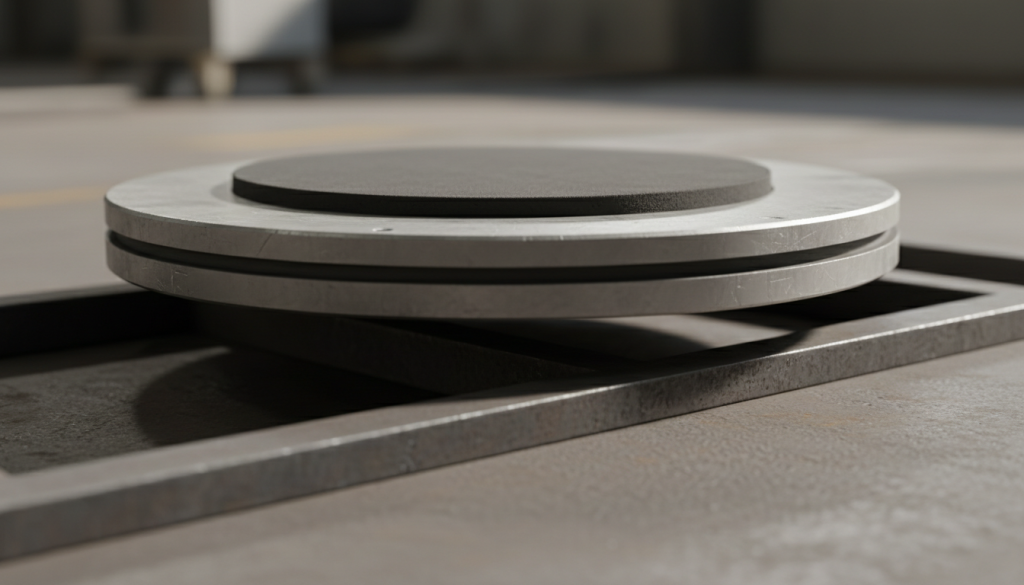
После остановки робота в расчетной точке двигатель начинает вращать ходовой винт. Вращательное движение преобразуется в поступательный подъем штока, который толкает вверх несущую опорную плиту. В этот момент возникает первая механическая развилка: если подъемная плоскость касается стеллажа хотя бы с минимальным перекосом, нагрузка распределяется неравномерно. Контактная площадка снабжена упругой полиуретановой или резиновой проставкой с высоким коэффициентом трения. Сжатие этой проставки под первыми десятками килограммов усилия выравнивает микронеровности металлического днища стеллажа еще до того, как его ножки оторвутся от пола.
Цепочка реакций при отрыве от пола
Чтобы наглядно объяснить поведение конструкции при нарастании усилия, достаточно проследить последовательность физических событий:
- Первичное касание: фрикционная накладка стола упирается в поперечину стеллажа, при этом датчики тока на приводе фиксируют начальный скачок сопротивления, подтверждая контакт.
- Компенсация бокового смещения: механические центрирующие скосы или сопрягаемый конусный выступ входят в ответную часть рамы, физически сдвигая легкий люфт платформы относительно стеллажа до совмещения осей.
- Сжатие упругого демпфера: материал накладки деформируется, увеличивая эффективную площадь сцепления и блокируя проскальзывание в горизонтальной плоскости.
- Полный отрыв опор: стойки стеллажа поднимаются над полом на заданную высоту (обычно от 30 до 50 миллиметров), а вся суммарная масса конструкции переносится на опорный подшипник штока.
Если конус или направляющий паз отсутствует либо смещен, нормальная сила прижима распределяется асимметрично. В результате при последующем разгоне платформы возникает опрокидывающий момент, который передается обратно на редуктор и колесную пару, вызывая преждевременный износ подшипников и увод шасси с траектории.
Вращение стола независимо от шасси
Подъем стеллажа решает только половину задачи; платформе требуется маневрировать, не вращая сам перевозимый груз вокруг вертикальной оси в узких проходах. Для этого в конструкцию подъемного узла интегрирован поворотный опорный подшипник большого диаметра с отдельным зубчатым венцом или встроенным приводом вращения.
Когда платформа совершает разворот на месте с помощью дифференциального вращения ведущих колес, сервопривод поворотного стола отрабатывает то же угловое смещение в противоположную сторону. В результате шасси под грузом меняет курс, а поднятый стеллаж сохраняет ориентацию относительно складских рядов. Без надежного фрикционного зацепления в верхнем пятне контакта стеллаж провернулся бы по инерции, что привело бы к столкновению его габаритов с соседними стеллажами.
Таким образом, именно фрикционное сопряжение подъемного стола определяет безопасность скоростного движения робота. Ограничение по чистоте контактных поверхностей оказывается не просто формальным требованием из регламента обслуживания, а базовым условием, без которого направляющий механизм центрирования теряет способность удерживать перевозимую массу в расчетных динамических границах.